【本站讯】11月5日上午,中国科学院外籍院士、瑞士工程科学院院士布拉德利·J·纳尔逊(Bradley J. Nelson)教授做客黄岛讲坛,作题为《面向临床应用的微型机器人》的专题报告。本次讲坛由学校科技处、理学院联合主办,国际合作与交流处处长黄方、理学院副院长王玉斗出席,理学院王健教授主持。
报告中,布拉德利·J·纳尔逊教授从微纳机器人技术的发展背景切入,系统梳理了磁驱动微型机器人从材料、加工到磁导航控制的发展脉络。他指出,近二十年来,功能材料、材料加工与微制造技术的突破,以及建模、传感与控制技术的持续进步,推动着兼具临床应用潜力、良好生物相容性和可降解特性的微型机器人逐步走向现实,为在人体狭窄解剖结构、精细而敏感的组织中开展微创诊断与靶向治疗开辟了新的可能。
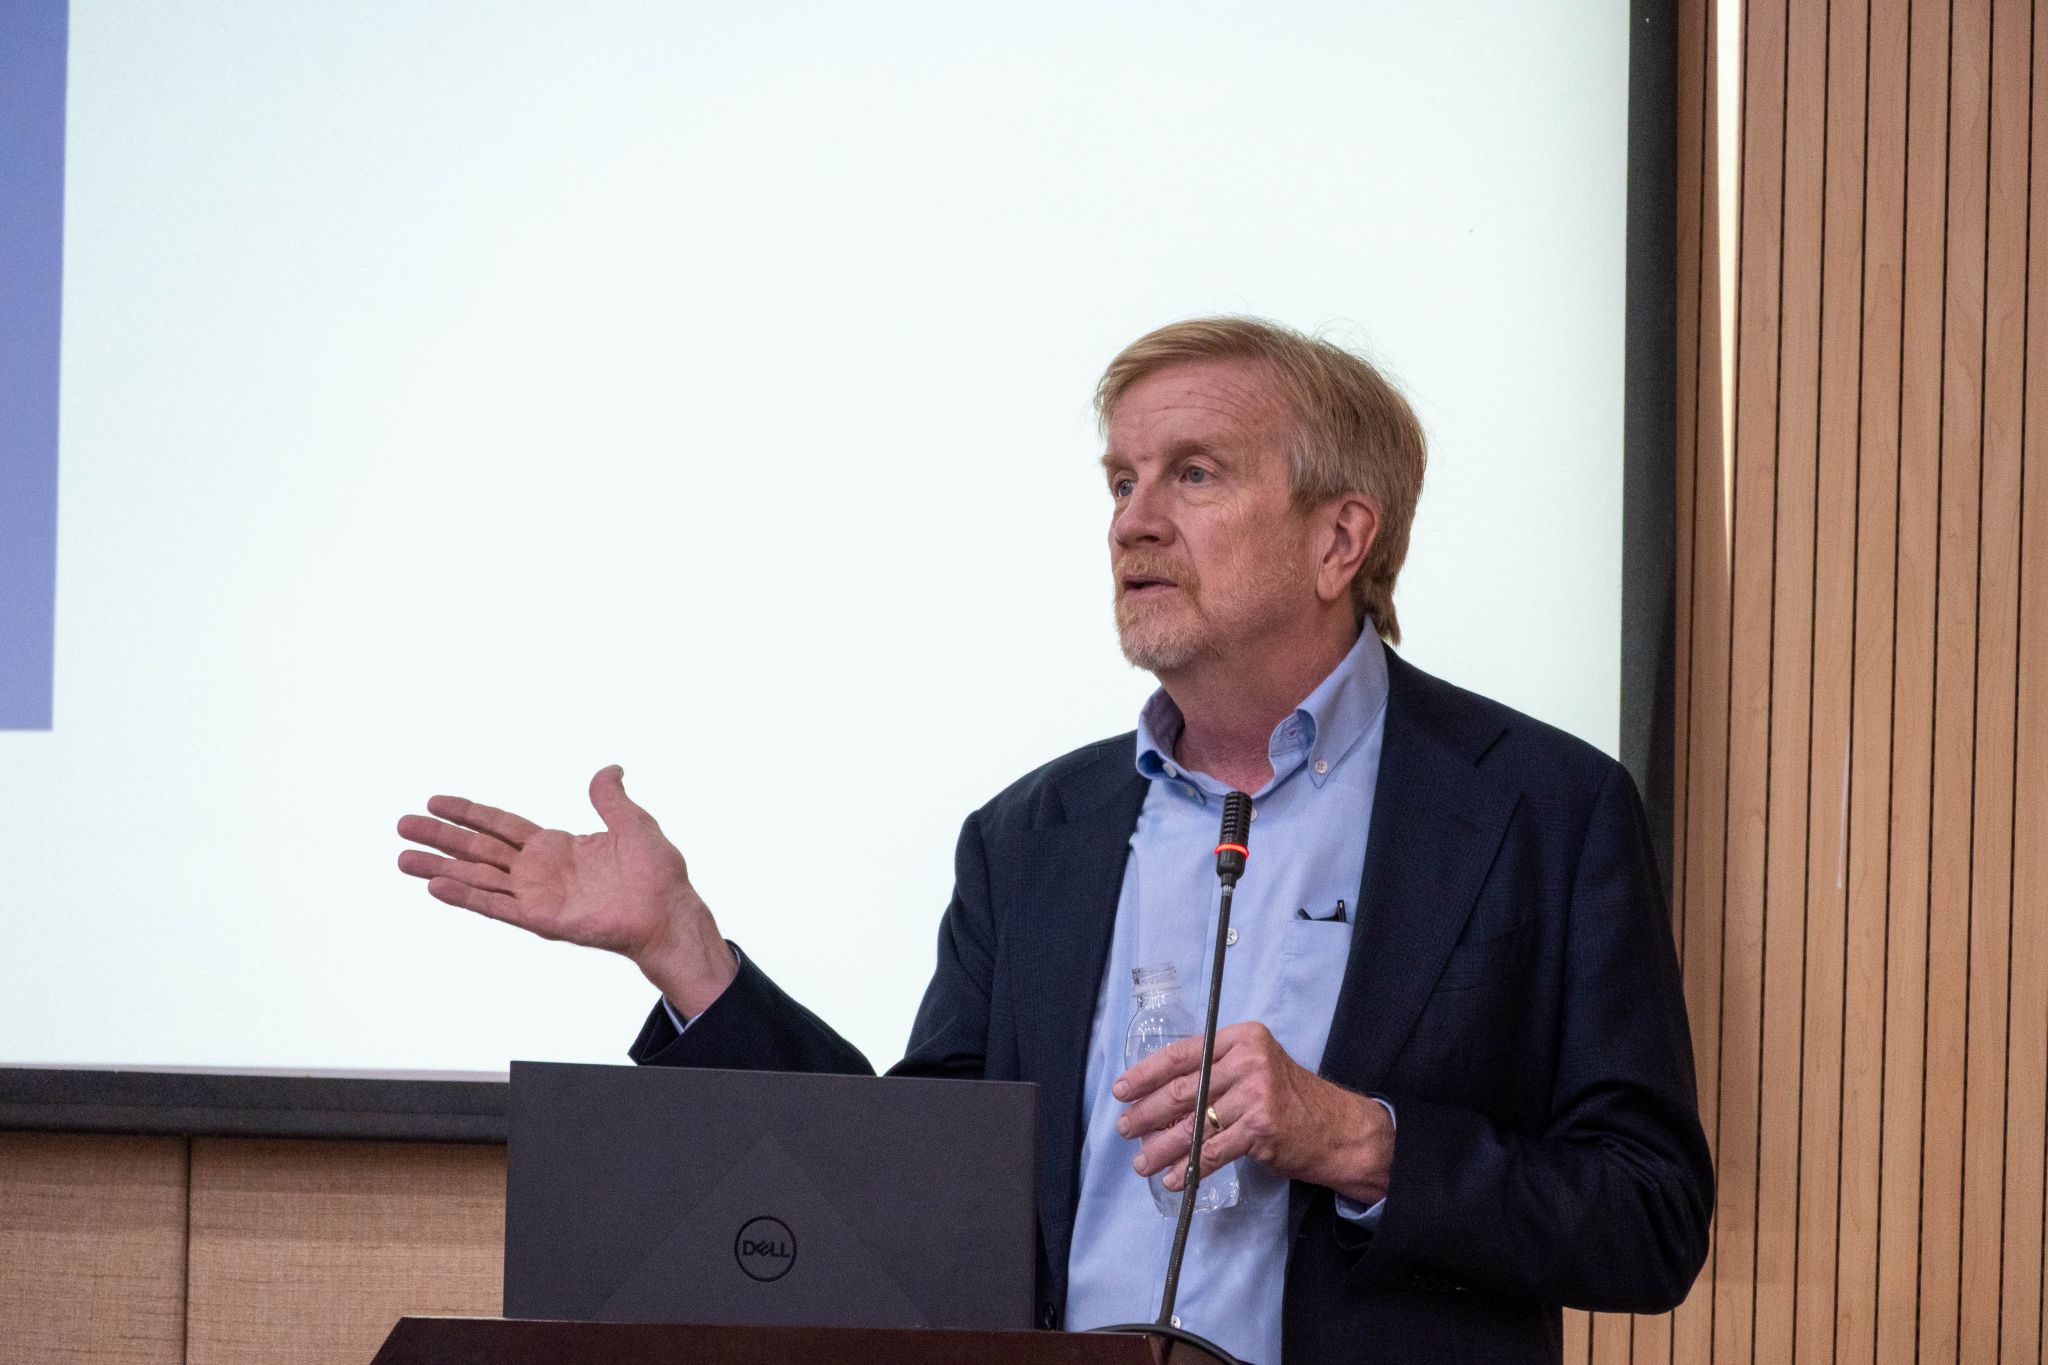
布拉德利·J·纳尔逊教授做专题分享 王东豪摄影
围绕磁驱动微型机器人临床转化的核心瓶颈,纳尔逊教授结合团队长期开展磁控微型机器人平台研发的经历,阐释了磁驱动技术在无线能量传输、作用于深层组织、无需机载电池或物理连接即可产生可控作用力与力矩等方面的优势,并深入剖析了面向活体应用的磁导航系统在人体尺度磁场生成、可编程精准控制、医学成像兼容和临床安全约束等方面面临的核心挑战。他强调,仅依靠机器人本体设计难以支撑活体环境下的稳定、安全运行,先进的磁导航系统是走向临床的关键,并介绍了微型机器人制造、磁场生成与控制、闭环导航等核心技术方案,分享了该平台所支撑的远程卒中医疗(Telestroke Medicine)等前沿应用构想。
报告尾声,纳尔逊教授结合团队长期研究积累,展望了“奇妙旅程”(Fantastic Voyage)这一科学愿景逐步走向医疗实际应用的前景。他表示,快速、远程的医疗干预有望让更多患者及时获得对救治时效要求极高的医疗服务,微纳机器人在人体内部执行精准诊断与治疗任务的构想正日益接近现实。
报告后的互动交流环节气氛热烈,与会师生结合自身科研实践踊跃提问,围绕磁驱动微型机器人活体运行的稳定性与安全性、生物相容性材料选型、磁导航系统的医学成像兼容性、远程卒中医疗的落地难点等问题展开探讨。布拉德利·J·纳尔逊教授结合团队多年一线研究经历,对提问一一作出严谨详实的解答。
讲坛同期举办荣誉教授聘任仪式,聘任中国科学院外籍院士、瑞士工程科学院院士布拉德利·J·纳尔逊教授和土耳其科学院院士、欧洲科学院院士、土耳其科奇大学电子与电气工程系教授穆拉特·特卡尔普教授为中国石油大学(华东)荣誉教授,国际合作与交流处处长黄方为两位专家颁发聘书。
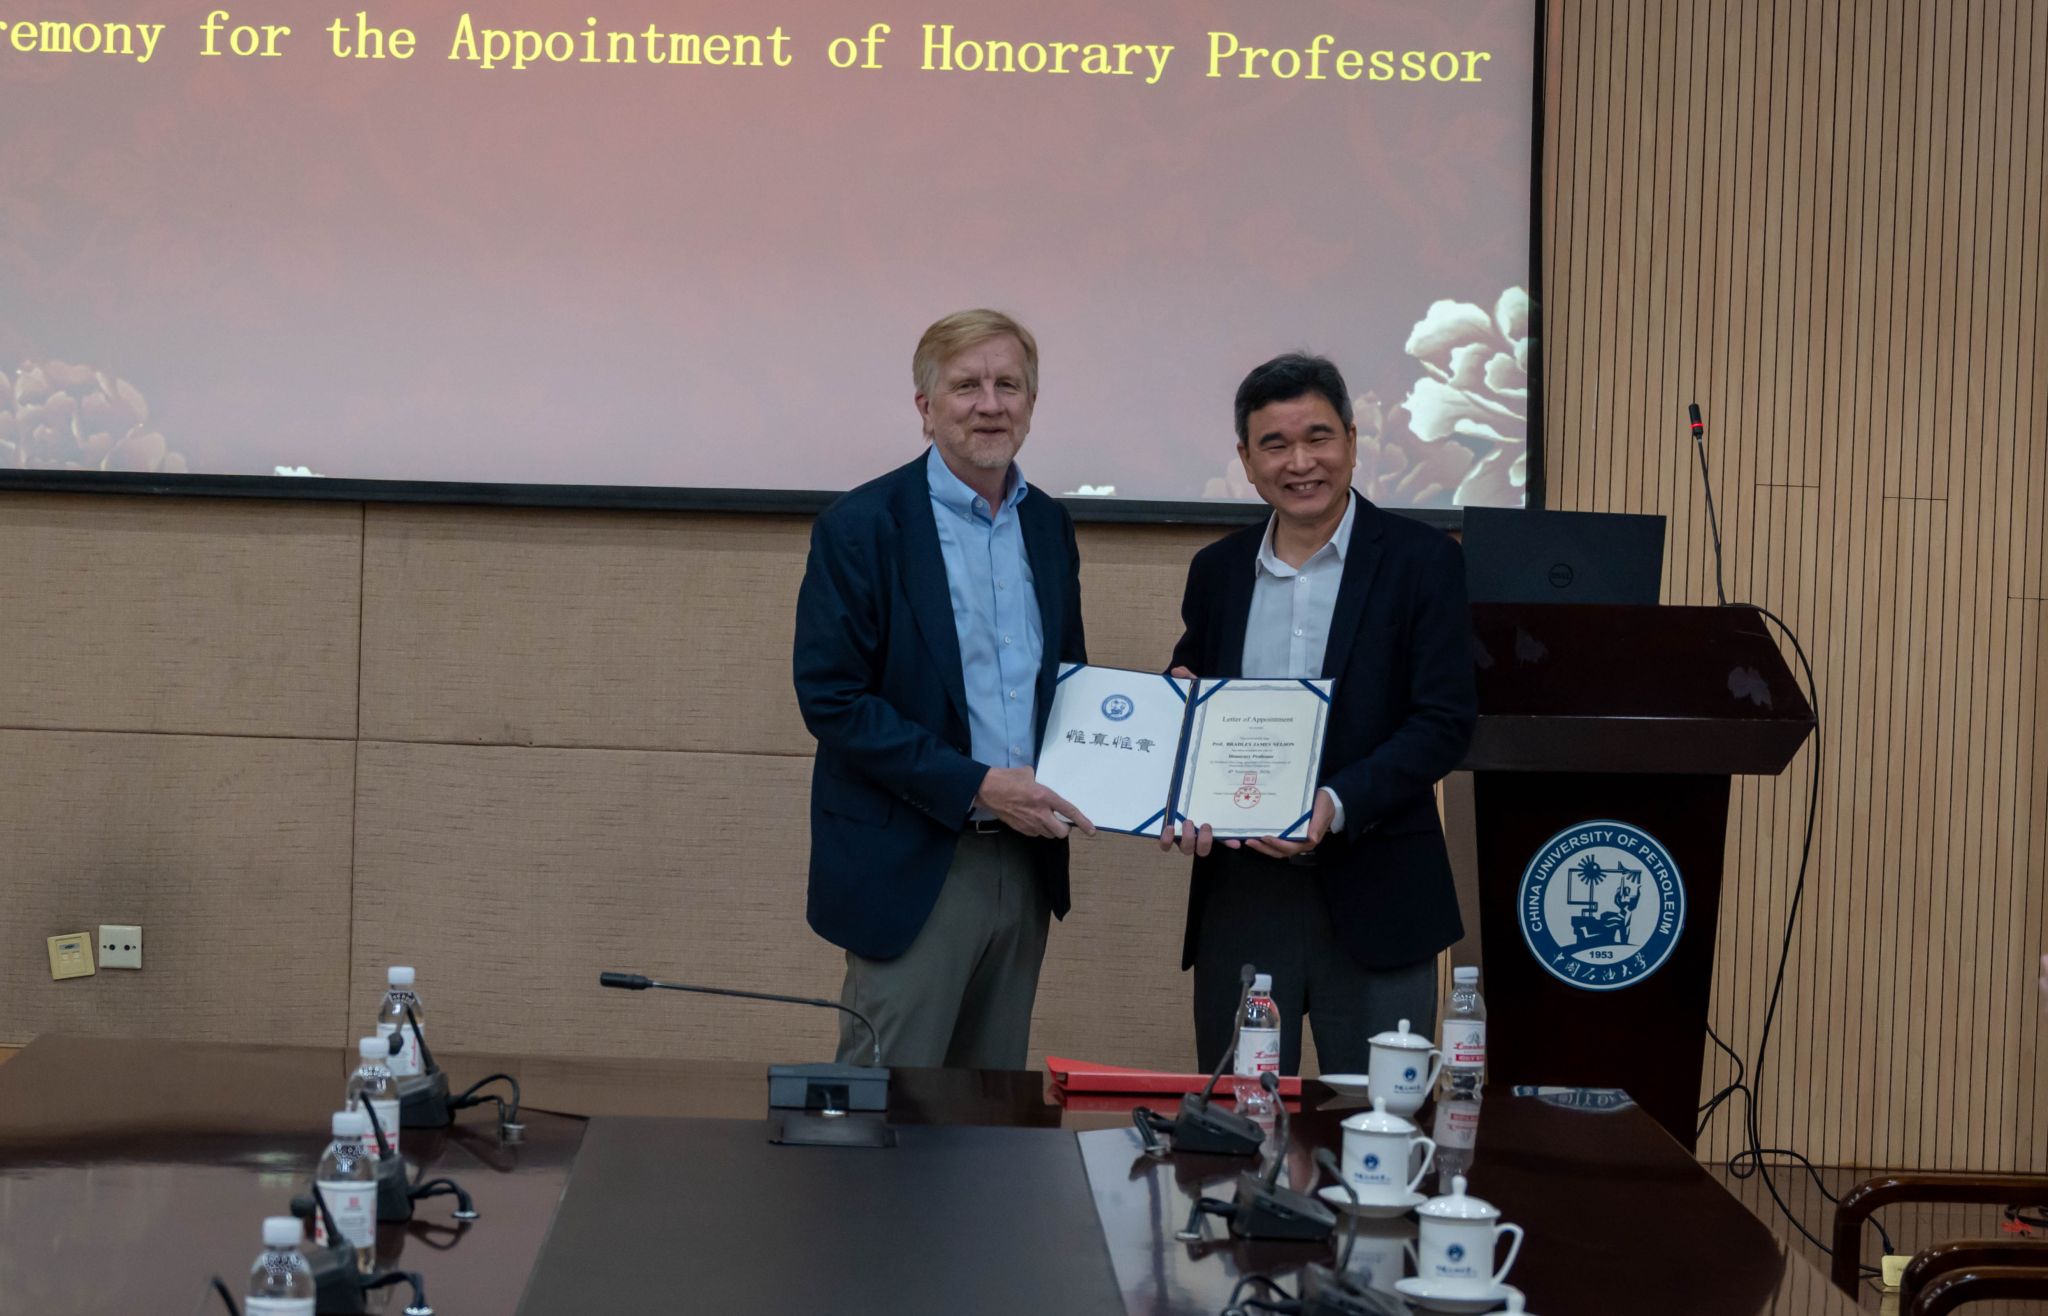
黄方处长为布拉德利·J·纳尔逊院士颁发聘书 王东豪摄影
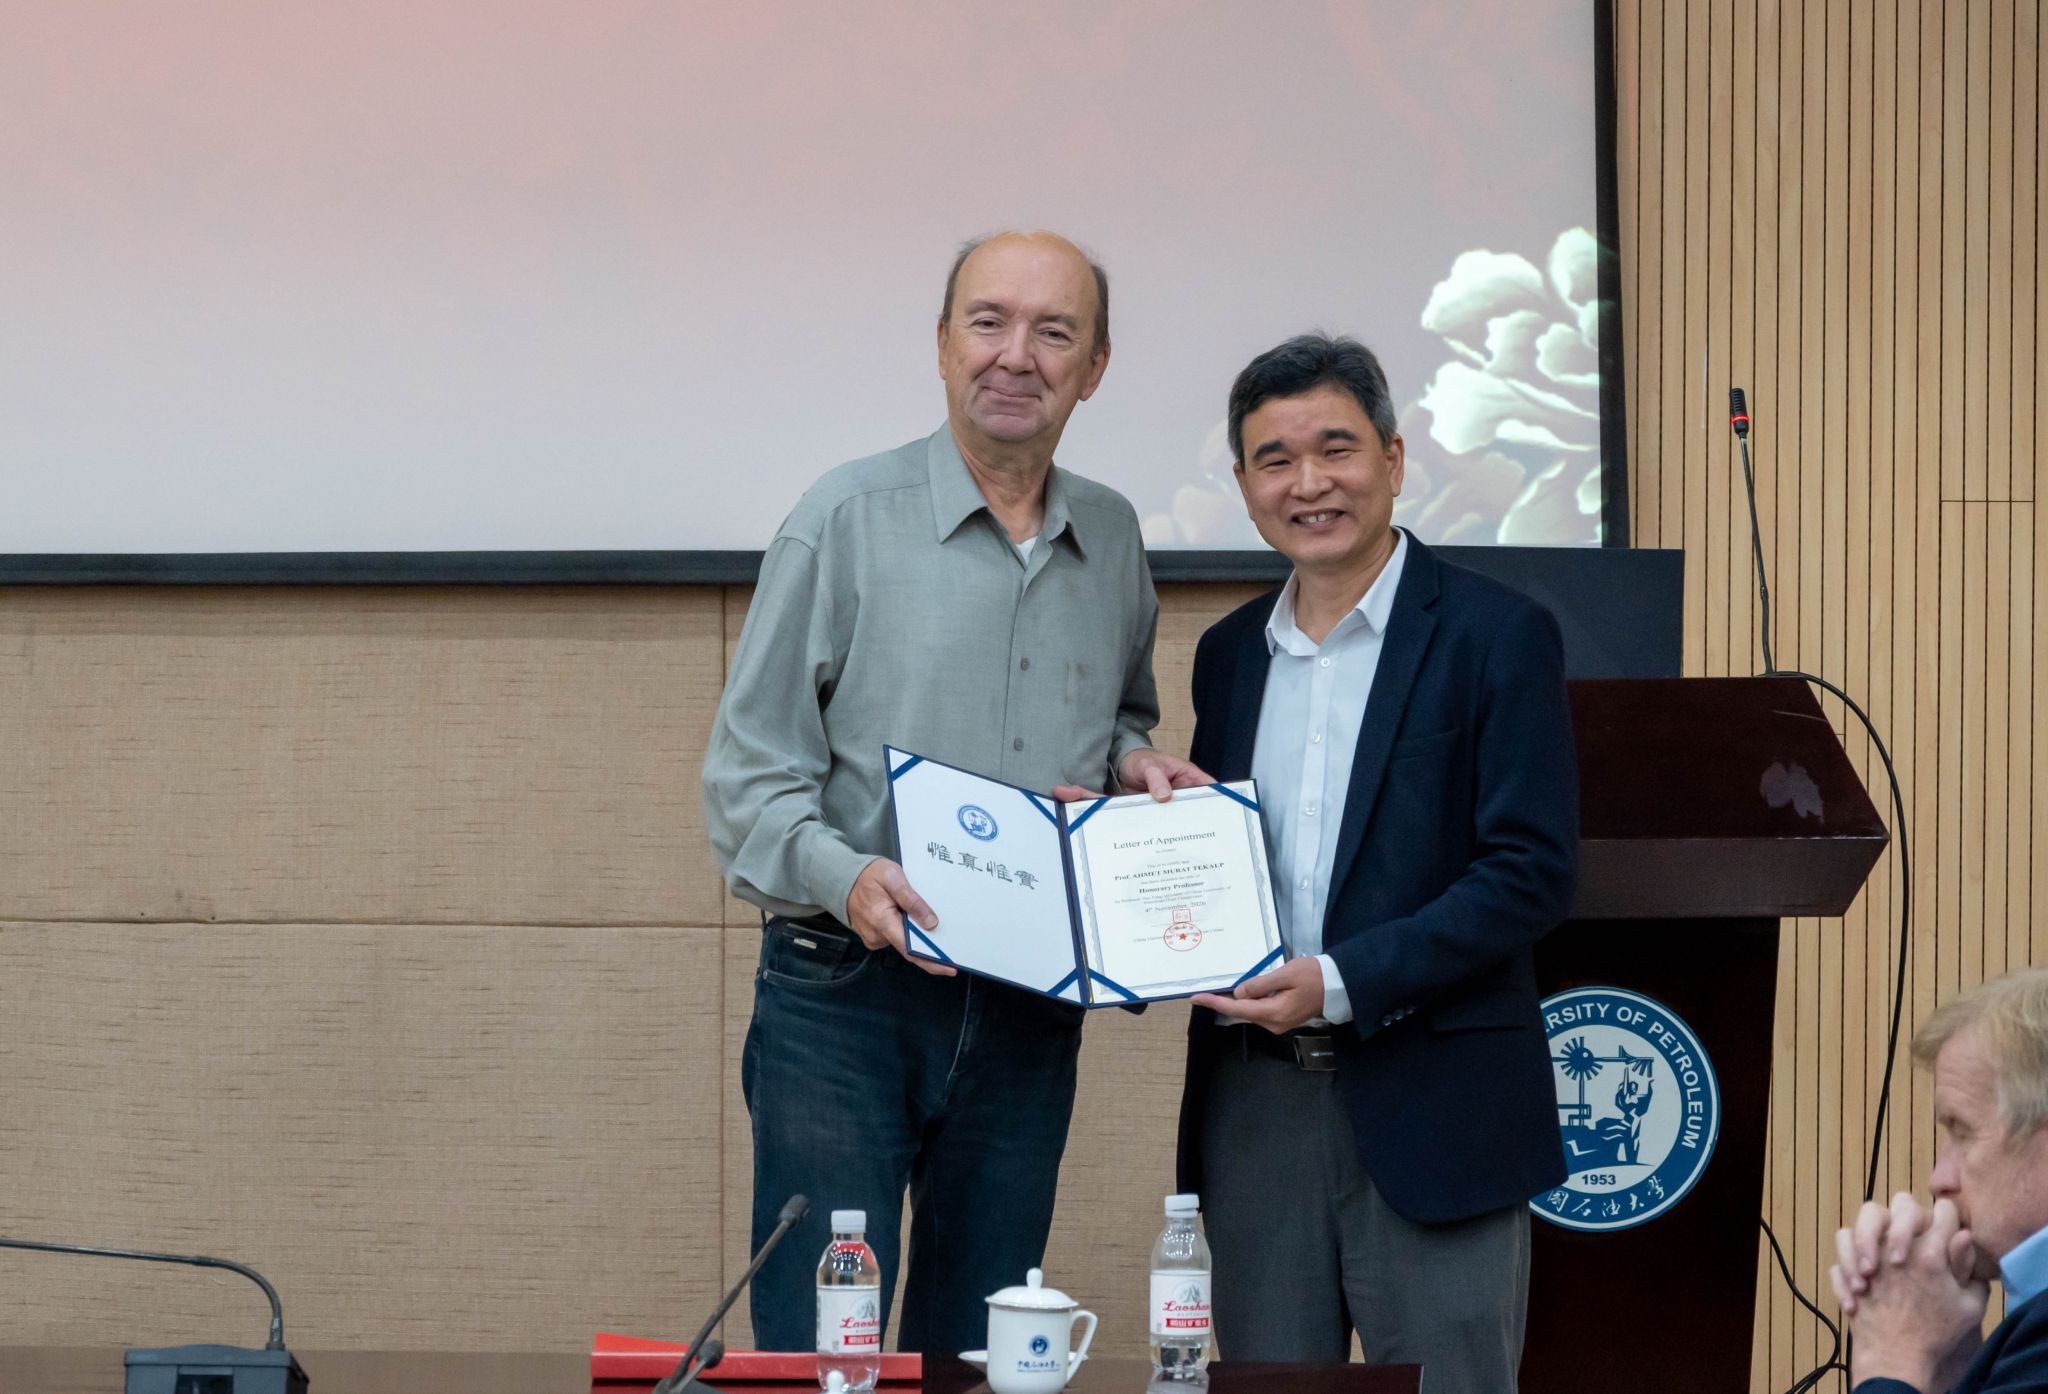
黄方处长为穆拉特·特卡尔普院士颁发聘书 王东豪摄影
布拉德利·J·纳尔逊(Bradley J. Nelson),中国科学院外籍院士、瑞士工程科学院院士,苏黎世联邦理工学院机器人与智能系统教授、多尺度机器人实验室负责人,IEEE、ASME、AIMBE会士。曾获IEEE机器人与自动化学会先锋奖、Grand Hamdan国际医疗人工智能奖,入选《科学美国人》年度科技领军人物50人。他长期深耕微纳机器人与医疗机器人研究,成果发表于《Science》等顶级期刊,现任《SmartBot》主编,曾任《Science Robotics》首席科学顾问、《IEEE Transactions on Robotics》编辑,在磁控微纳机器人、医疗靶向治疗及成果产业转化方面取得多项开创性成果。


 学习强国号
 中国教育发布
 山东教育发布
 石大新浪微博
 QQ空间
 石大官方微信


